Domain oxidationszahl.de kaufen?
Wir ziehen mit dem Projekt
oxidationszahl.de um.
Sind Sie am Kauf der Domain
oxidationszahl.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain oxidationszahl.de kaufen?
Was ist eine Oxidation, Reduktion, Oxidationsmittel und Reduktionsmittel?
Eine Oxidation ist eine chemische Reaktion, bei der ein Stoff Elektronen abgibt und somit oxidiert wird. Eine Reduktion hingegen ist eine Reaktion, bei der ein Stoff Elektronen aufnimmt und somit reduziert wird. Ein Oxidationsmittel ist eine Substanz, die Elektronen aufnimmt und somit andere Stoffe oxidiert. Ein Reduktionsmittel hingegen ist eine Substanz, die Elektronen abgibt und somit andere Stoffe reduziert. **
Wie kann ich hier das Oxidationsmittel und das Reduktionsmittel sowie die Oxidation und Reduktion bestimmen?
Um das Oxidationsmittel und das Reduktionsmittel zu bestimmen, musst du die Oxidationszahlen der beteiligten Elemente in der Reaktion betrachten. Das Element, dessen Oxidationszahl abnimmt, ist das Reduktionsmittel, da es Elektronen abgibt und reduziert wird. Das Element, dessen Oxidationszahl zunimmt, ist das Oxidationsmittel, da es Elektronen aufnimmt und oxidiert wird. Die Oxidation ist der Verlust von Elektronen, während die Reduktion der Gewinn von Elektronen ist. **

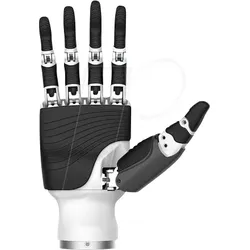
Ähnliche Suchbegriffe für RH56DFQ-2L-WR---RH56DFQ
Top-Angebote
Produkte zum Begriff RH56DFQ-2L-WR---RH56DFQ:
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Hamann, Carl H.: ElektrochemieElektrochemie , Die vierte Auflage eines echten Klassikers: Elektrochemie von den physikalisch-chemischen Grundlagen bis zu technischen, besonders auch energietechnischen, Anwendungen. Die erfahrenen Lehrbuchautoren stellen die schwierige Materie anschaulich und einfach, aber dennoch exakt, dar. Zahlreiche informative Grafiken unterstützen dieses Ziel, Tabellen liefern das nötige Zahlenmaterial mit. Das Spektrum dieses Buches erstreckt sich über - physikalisch-chemische Grundlagen - moderne Untersuchungsmethoden der Elektrochemie wie Spektroelektrochemie und Massenspektrometrie - elektrochemische Analytik einschließlich Sensorik - elektrochemische Produktionsverfahren - Brennstoffzellen - Bioelektrochemische Methoden und Fragestellungen - Mikro- und Nanotechnologie Ein Muß für jeden Chemiestudenten im Hauptstudium sowie für Chemieingenieure, Materialwissenschaftler und Physiker mit Chemie als Nebenfach! , Sonstige > Sport-Getriebe , Auflage: 4. vollst. überarb. u. aktualis. A., Erscheinungsjahr: 20050909, Produktform: Kartoniert, Autoren: Hamann, Carl H.~Vielstich, Wolf, Auflage: 05004, Auflage/Ausgabe: 4. vollst. überarb. u. aktualis. A, Seitenzahl/Blattzahl: 662, Abbildungen: 307 Abb., 33 Tab., Keyword: Analytische Chemie; Chemie; Elektrochemie; Materialwissenschaften; Oberflächen- u. Kolloidchemie; Physikalische Chemie; Sensoren, Fachschema: Chemie / Elektrochemie~Elektrochemie, Fachkategorie: Quanten- und theoretische Chemie, Warengruppe: HC/Theoretische Chemie, Fachkategorie: Elektrochemie und Magnetochemie, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Wiley-VCH GmbH, Verlag: Wiley-VCH GmbH, Verlag: Wiley-VCH, Länge: 241, Breite: 172, Höhe: 35, Gewicht: 1279, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Vorgänger EAN: 9783527278947 9783527211005 9783527269877 9783527210817, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0006, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 3092475,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Inspire Robots Dexterous Robotic Hand RH56DFQ-2L links ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"gdetwml","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"ajvg374","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFQ-2L wurde als linke Fünffinger-Roboterhand ohne Handgelenk für präzise Greif- und Manipulationsaufgaben in humanoider Robotik, KI-Forschung und modernen Entwicklungsumgebungen konzipiert. Mit sechs steuerbaren Freiheitsgraden, zwölf mechanischen Gelenken und sechs integrierten Kraftsensoren ermöglicht sie kontrollierte, reproduzierbare Bewegungsabläufe und eine flexible Integration in individuelle Robotiksysteme und Forschungsplattformen. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"r2659mp"}]}]}],"pid":"lyn8jupcvwac"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter


-
Was ist die Oxidationszahl und was ist eine Redoxreaktion?
Die Oxidationszahl ist eine fiktive Ladung, die einem Atom in einer Verbindung zugeordnet wird, um den Grad der Elektronenübertragung in einer chemischen Reaktion zu bestimmen. Eine Redoxreaktion ist eine chemische Reaktion, bei der Elektronenübertragung zwischen den beteiligten Reaktionspartnern stattfindet. Dabei wird ein Stoff oxidiert (gibt Elektronen ab) und ein anderer Stoff reduziert (nimmt Elektronen auf). **
-
Wie kann man ohne Oxidationszahl herausfinden, ob eine Redoxreaktion vorliegt?
Eine Möglichkeit, eine Redoxreaktion zu identifizieren, besteht darin, die Veränderung der Oxidationszahlen der beteiligten Elemente zu beobachten. Wenn ein Element seine Oxidationszahl erhöht, während ein anderes Element seine Oxidationszahl verringert, liegt eine Redoxreaktion vor. Eine andere Möglichkeit besteht darin, die Übertragung von Elektronen zwischen den beteiligten Spezies zu überwachen. Wenn Elektronen von einer Substanz auf eine andere übertragen werden, handelt es sich um eine Redoxreaktion. **
-
Könnten Sie bitte Oxidation, Reduktion und Redoxreaktion erklären?
Oxidation ist der Prozess, bei dem ein Atom, Ion oder Molekül Elektronen verliert. Reduktion ist der Prozess, bei dem ein Atom, Ion oder Molekül Elektronen gewinnt. Eine Redoxreaktion ist eine chemische Reaktion, bei der sowohl eine Oxidation als auch eine Reduktion stattfindet. In einer Redoxreaktion werden Elektronen von einem Stoff zum anderen übertragen. **
-
Ist der Toyota 2L Diesel Motor zuverlässig?
Der Toyota 2L Diesel Motor gilt als zuverlässig und langlebig. Er wird in verschiedenen Toyota Modellen eingesetzt und hat sich über die Jahre bewährt. Es ist jedoch wichtig, regelmäßige Wartungen und den richtigen Betrieb sicherzustellen, um die Lebensdauer des Motors zu maximieren. **

Wie kann ich anhand der Oxidationszahl entscheiden, ob es sich um eine Redoxreaktion oder eine Säure-Base-Reaktion handelt?
Die Oxidationszahl kann dir helfen, festzustellen, ob bei einer chemischen Reaktion Elektronen übertragen werden (Redoxreaktion) oder nicht (Säure-Base-Reaktion). In einer Redoxreaktion ändern sich die Oxidationszahlen der beteiligten Elemente, während sie in einer Säure-Base-Reaktion unverändert bleiben. Wenn die Oxidationszahl eines Elements in einem Reaktionsprodukt höher oder niedriger ist als in einem Reaktant, handelt es sich wahrscheinlich um eine Redoxreaktion. **
Was ist die Bedeutung der Oxidationszahl in der chemischen Reaktion?
Die Oxidationszahl gibt an, wie viele Elektronen ein Atom bei der Bildung von Verbindungen abgibt oder aufnimmt. Sie zeigt, ob ein Atom oxidiert oder reduziert wird. Die Oxidationszahl ist wichtig, um den Elektronenfluss in einer chemischen Reaktion zu verstehen und die Reaktionsprodukte vorherzusagen. **
Top-Angebote
Produkte zum Begriff RH56DFQ-2L-WR---RH56DFQ:
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Hamann, Carl H.: ElektrochemieElektrochemie , Die vierte Auflage eines echten Klassikers: Elektrochemie von den physikalisch-chemischen Grundlagen bis zu technischen, besonders auch energietechnischen, Anwendungen. Die erfahrenen Lehrbuchautoren stellen die schwierige Materie anschaulich und einfach, aber dennoch exakt, dar. Zahlreiche informative Grafiken unterstützen dieses Ziel, Tabellen liefern das nötige Zahlenmaterial mit. Das Spektrum dieses Buches erstreckt sich über - physikalisch-chemische Grundlagen - moderne Untersuchungsmethoden der Elektrochemie wie Spektroelektrochemie und Massenspektrometrie - elektrochemische Analytik einschließlich Sensorik - elektrochemische Produktionsverfahren - Brennstoffzellen - Bioelektrochemische Methoden und Fragestellungen - Mikro- und Nanotechnologie Ein Muß für jeden Chemiestudenten im Hauptstudium sowie für Chemieingenieure, Materialwissenschaftler und Physiker mit Chemie als Nebenfach! , Sonstige > Sport-Getriebe , Auflage: 4. vollst. überarb. u. aktualis. A., Erscheinungsjahr: 20050909, Produktform: Kartoniert, Autoren: Hamann, Carl H.~Vielstich, Wolf, Auflage: 05004, Auflage/Ausgabe: 4. vollst. überarb. u. aktualis. A, Seitenzahl/Blattzahl: 662, Abbildungen: 307 Abb., 33 Tab., Keyword: Analytische Chemie; Chemie; Elektrochemie; Materialwissenschaften; Oberflächen- u. Kolloidchemie; Physikalische Chemie; Sensoren, Fachschema: Chemie / Elektrochemie~Elektrochemie, Fachkategorie: Quanten- und theoretische Chemie, Warengruppe: HC/Theoretische Chemie, Fachkategorie: Elektrochemie und Magnetochemie, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Wiley-VCH GmbH, Verlag: Wiley-VCH GmbH, Verlag: Wiley-VCH, Länge: 241, Breite: 172, Höhe: 35, Gewicht: 1279, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Genre: Mathematik/Naturwissenschaften/Technik/Medizin, Vorgänger EAN: 9783527278947 9783527211005 9783527269877 9783527210817, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0006, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 3092475,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was ist eine Oxidation, Reduktion, Oxidationsmittel und Reduktionsmittel?
Eine Oxidation ist eine chemische Reaktion, bei der ein Stoff Elektronen abgibt und somit oxidiert wird. Eine Reduktion hingegen ist eine Reaktion, bei der ein Stoff Elektronen aufnimmt und somit reduziert wird. Ein Oxidationsmittel ist eine Substanz, die Elektronen aufnimmt und somit andere Stoffe oxidiert. Ein Reduktionsmittel hingegen ist eine Substanz, die Elektronen abgibt und somit andere Stoffe reduziert. **
-
Wie kann ich hier das Oxidationsmittel und das Reduktionsmittel sowie die Oxidation und Reduktion bestimmen?
Um das Oxidationsmittel und das Reduktionsmittel zu bestimmen, musst du die Oxidationszahlen der beteiligten Elemente in der Reaktion betrachten. Das Element, dessen Oxidationszahl abnimmt, ist das Reduktionsmittel, da es Elektronen abgibt und reduziert wird. Das Element, dessen Oxidationszahl zunimmt, ist das Oxidationsmittel, da es Elektronen aufnimmt und oxidiert wird. Die Oxidation ist der Verlust von Elektronen, während die Reduktion der Gewinn von Elektronen ist. **
-
Was ist die Oxidationszahl und was ist eine Redoxreaktion?
Die Oxidationszahl ist eine fiktive Ladung, die einem Atom in einer Verbindung zugeordnet wird, um den Grad der Elektronenübertragung in einer chemischen Reaktion zu bestimmen. Eine Redoxreaktion ist eine chemische Reaktion, bei der Elektronenübertragung zwischen den beteiligten Reaktionspartnern stattfindet. Dabei wird ein Stoff oxidiert (gibt Elektronen ab) und ein anderer Stoff reduziert (nimmt Elektronen auf). **
-
Wie kann man ohne Oxidationszahl herausfinden, ob eine Redoxreaktion vorliegt?
Eine Möglichkeit, eine Redoxreaktion zu identifizieren, besteht darin, die Veränderung der Oxidationszahlen der beteiligten Elemente zu beobachten. Wenn ein Element seine Oxidationszahl erhöht, während ein anderes Element seine Oxidationszahl verringert, liegt eine Redoxreaktion vor. Eine andere Möglichkeit besteht darin, die Übertragung von Elektronen zwischen den beteiligten Spezies zu überwachen. Wenn Elektronen von einer Substanz auf eine andere übertragen werden, handelt es sich um eine Redoxreaktion. **
Ähnliche Suchbegriffe für RH56DFQ-2L-WR---RH56DFQ
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Inspire Robots Dexterous Robotic Hand RH56DFQ-2L links ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"gdetwml","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"ajvg374","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFQ-2L wurde als linke Fünffinger-Roboterhand ohne Handgelenk für präzise Greif- und Manipulationsaufgaben in humanoider Robotik, KI-Forschung und modernen Entwicklungsumgebungen konzipiert. Mit sechs steuerbaren Freiheitsgraden, zwölf mechanischen Gelenken und sechs integrierten Kraftsensoren ermöglicht sie kontrollierte, reproduzierbare Bewegungsabläufe und eine flexible Integration in individuelle Robotiksysteme und Forschungsplattformen. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"r2659mp"}]}]}],"pid":"lyn8jupcvwac"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Könnten Sie bitte Oxidation, Reduktion und Redoxreaktion erklären?
Oxidation ist der Prozess, bei dem ein Atom, Ion oder Molekül Elektronen verliert. Reduktion ist der Prozess, bei dem ein Atom, Ion oder Molekül Elektronen gewinnt. Eine Redoxreaktion ist eine chemische Reaktion, bei der sowohl eine Oxidation als auch eine Reduktion stattfindet. In einer Redoxreaktion werden Elektronen von einem Stoff zum anderen übertragen. **
-
Ist der Toyota 2L Diesel Motor zuverlässig?
Der Toyota 2L Diesel Motor gilt als zuverlässig und langlebig. Er wird in verschiedenen Toyota Modellen eingesetzt und hat sich über die Jahre bewährt. Es ist jedoch wichtig, regelmäßige Wartungen und den richtigen Betrieb sicherzustellen, um die Lebensdauer des Motors zu maximieren. **
-
Wie kann ich anhand der Oxidationszahl entscheiden, ob es sich um eine Redoxreaktion oder eine Säure-Base-Reaktion handelt?
Die Oxidationszahl kann dir helfen, festzustellen, ob bei einer chemischen Reaktion Elektronen übertragen werden (Redoxreaktion) oder nicht (Säure-Base-Reaktion). In einer Redoxreaktion ändern sich die Oxidationszahlen der beteiligten Elemente, während sie in einer Säure-Base-Reaktion unverändert bleiben. Wenn die Oxidationszahl eines Elements in einem Reaktionsprodukt höher oder niedriger ist als in einem Reaktant, handelt es sich wahrscheinlich um eine Redoxreaktion. **
-
Was ist die Bedeutung der Oxidationszahl in der chemischen Reaktion?
Die Oxidationszahl gibt an, wie viele Elektronen ein Atom bei der Bildung von Verbindungen abgibt oder aufnimmt. Sie zeigt, ob ein Atom oxidiert oder reduziert wird. Die Oxidationszahl ist wichtig, um den Elektronenfluss in einer chemischen Reaktion zu verstehen und die Reaktionsprodukte vorherzusagen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.